要旨
本稿が問うのは、ある足種がどの時計なのかをどうやって決めるか、である。新しい数学定理も新しい法則も主張しない。
第一に、★★ これが本稿の芯である。五つの足種すべてで、宣言どおりの物差しの変動係数がいちばん小さくなった(5 / 5)。 時計で刻む足は時間の 0.0092、ティックで刻む足はティックの 0.0000、経路で刻む足は経路の 0.0011 である(第3節)。
第二に、★★ ところが順位相関では分類できない。 五つの足種とも、三つの物差しすべてと 1.0000 の相関を持ち、最大 − 最小は 0.0000 である(第4節)。
第三に、★ だから分類に使えるのは相関ではなく、一定さ(変動係数)である。 相関は「一緒に増えるか」しか見ておらず、「一本あたり同じだけ増えるか」を見ていない(第4節)。
第四に、★ 刻み幅を倍にすると、本数はちょうど半分になる。 五つとも 0.5000 から 0.5056 である(第5節)。
第五に、★★ 「時計は誰も動かなくても進む」は、実装では成り立たない。 一分足の一本の時間の中央は 57.5 秒であって 60 秒ではなく、時間の変動係数も 0.1687 ある(第6節)。
第六に、★ 合成乱数でも同じ分類になる。 最小の変動係数は 0.0000 から 0.1687 で実測と同じである。分類は市場の性質ではなく、足の作り方の性質である(第7節)。
本稿の射程(scope note):新しい数学定理も新しい法則も主張しない。時間変形と従属確率過程は古典的な題材である。特定の商材や提唱者を論じない。実在の教材、その著者、販売元は主題ではなく、一切名指さない。売買を論じない。成績も損益も測っていない。足種を五つに固定している。練行足・絶対座標グリッドは入れていない(第7節)。五つのうち二つは定義から同じである。ティック足と出来高足で、それは [F053] で測ってある(第7節)。ティックの無い枠に足を作らない規約に依っている。その規約が答えを動かすことは [F049] で測ってある(第6節)。射程は日中・少数銘柄に限る。四銘柄・六年の測定である。月次の時系列モメンタム(数十市場・保有1〜12ヶ月)は学術的に文書化されており、本稿はそれを否定しない。予測を主張しない。
1. 記法と問い
本系列は「足種は時計である」を何度も測ってきた。★ では、ある足種がどの時計なのかを、どうやって決めるのか。
物差しは三つある。
| 物差し | 中身 |
|---|---|
| 時間 | 経過した秒 |
| 出来事の数 | 経過したティックの本数 |
| 変位の絶対量 | 経過した経路の長さ |
観察 1.1:★ 足を作るとは、この三つのどれかを一本あたり一定に保つことである。
観察 1.2:★ だから「一本あたりの増分の散らばり」を三つとも測れば、どれを一定にしたかが分かる。 名前で決めなくてよい。
観察 1.3:練行足が別の時計であることは [F017] で測ってある。 ★ 本稿が加えるのは、どの時計かを判定する物差しそのものである。
問い:ある足種がどの時計なのかは、何を測れば決まるのか。
2. 測る量と設計を、先に書く
走らせる前に宣言し、実行時には変えていない。
| 足種 | 一定にしたもの |
|---|---|
| T 一分足 | 時間 |
| H 一時間足 | 時間 |
| K ティック足 | 出来事の数 |
| V 出来高足 | 出来事の数 |
| R レンジ足 | 変位の絶対量 |
| 物差し | 時間(秒)/ ティックの本数 / 経路の長さ(pips) |
| 一定さ | 一本あたり増分の変動係数(標準偏差 ÷ 平均) |
| 相関 | 足の番号と、物差しの積み上げの順位相関 |
| 倍 | 刻み幅を 2 倍にしたときの本数の比 |
| 基準線 | ティックまで合成乱数(3 系列・時刻は実測のまま) |
| 分離子 | どの物差しに対して一定にしたか |
| 銘柄・期間 | USDJPY・EURUSD・GBPUSD・XAUUSD/2019–2024 |
観察 2.1:★ 判定の量を先に決めておくのが要である。 測ってから「これが一定だった」と言うのでは後出しになる。
観察 2.2:N は 5,120・4,534・4,780・9,046 ティック、S は 511.6875・340.5750・488.2750・1749.0050 pips である。 ★ 一時間足と本数がそろうように取ってある。
観察 2.3:★ ティック足と出来高足は、為替では定義から同じである。 それは [F053] で測ってあり、本稿では「同じものが同じ場所に出る」ことの検算として使う。
予言(測る前に書いた)
① ★★ 各足種は、三つのうちちょうど一つに対して一定になる。
② ★ 残りの二つに対しては一定にならない。
③ ★ 刻み幅を倍にすると、本数はちょうど半分になる。
④ ★★ 「時計は誰も動かなくても進む」は、実装では成り立たない。
⑤ 合成乱数でも同じ分類になる。
⑥ ★ 三つの物差しは互いに強く相関しているので、順位相関では分類できない。
3. どの物差しに対して一定か
一本あたり増分の変動係数。一定にした物差しでは 0 に近くなる。
計算 3.1 五つの足種 × 三つの物差し(四銘柄の中央)
| 足種 | 一定にしたもの | 時間の CV | ティックの CV | 経路の CV |
|---|---|---|---|---|
| T 一分足 | 時間 | 0.1687 | 0.8680 | 1.2722 |
| H 一時間足 | 時間 | 0.0092 | 0.6895 | 0.9273 |
| K ティック足 | 出来事の数 | 3.2569 | 0.0000 | 0.2900 |
| V 出来高足 | 出来事の数 | 3.2569 | 0.0000 | 0.2900 |
| R レンジ足 | 変位の絶対量 | 3.3240 | 0.2358 | 0.0011 |
観察 3.2:★★ これが本稿の芯である。予言①②は当たった。五つの足種すべてで、宣言どおりの物差しがいちばん小さい(5 / 5)。
観察 3.3:★ 表は対角に並んでいる。 時計で刻む足は時間が 0.0092、ティックで刻む足はティックが 0.0000、経路で刻む足は経路が 0.0011 である。
観察 3.4:★ 次に小さい値との差もはっきりしている。 一時間足は 0.0092 に対し次が 0.6895 で 75.31 倍、レンジ足は 0.0011 に対し次が 0.2358 で 212.20 倍である。
観察 3.5:★ ティック足と出来高足は、三つの物差しすべてで同じ値である。 定義から同じものだからで、これは検算であって発見ではない。
観察 3.6:⚠️ ティック足の 0.0000 は、丸めではなく定義から厳密にゼロである。 だから「次に小さい値との比」は意味を持たない。
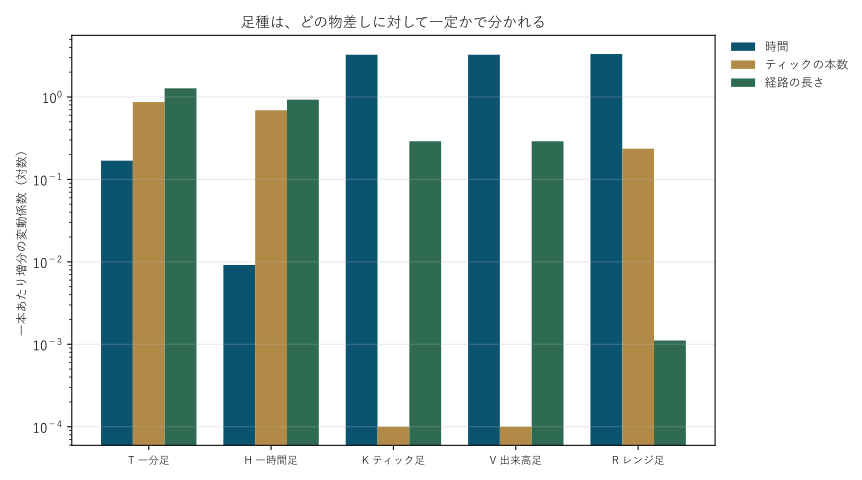
図1:横が足種、縦が一本あたり増分の変動係数(対数目盛り)。三つの物差しを並べてある。
4. 順位相関では分類できない
計算 4.1 足の番号と、物差しの積み上げの順位相関(四銘柄の中央)
| 足種 | 時間との相関 | ティックとの相関 | 経路との相関 | 最大 − 最小 |
|---|---|---|---|---|
| T 一分足 | 1.0000 | 1.0000 | 1.0000 | 0.0000 |
| H 一時間足 | 1.0000 | 1.0000 | 1.0000 | 0.0000 |
| K ティック足 | 1.0000 | 1.0000 | 1.0000 | 0.0000 |
| V 出来高足 | 1.0000 | 1.0000 | 1.0000 | 0.0000 |
| R レンジ足 | 1.0000 | 1.0000 | 1.0000 | 0.0000 |
観察 4.2:予言⑥は当たった。 ★★ 五つの足種とも、三つの物差しすべてと 1.0000 の相関を持つ。最大 − 最小は 0.0000 である。
観察 4.3:★★ 理由は単純である。三つの物差しはどれも単調に増えるので、足の番号と必ず 1.0000 で相関する。
観察 4.4:★★ だから相関では分類できない。 相関は「一緒に増えるか」しか見ておらず、「一本あたり同じだけ増えるか」を見ていない。
観察 4.5:★ 分類に使えるのは一定さ(変動係数)である。 第3節の表は 0.0000 から 3.3240 まで広がっており、相関の 0.0000 とは対照的である。
5. 刻み幅を倍にすると、本数は半分になる
計算 5.1 本数の比(四銘柄の中央)
| 足種 | 刻み幅を 2 倍にしたときの本数の比 |
|---|---|
| T 一分足 | 0.5013 |
| H 一時間足 | 0.5056 |
| K ティック足 | 0.5000 |
| V 出来高足 | 0.5000 |
| R レンジ足 | 0.5000 |
観察 5.2:予言③は当たった。 ★ 比は 0.5000 から 0.5056 で、中央 0.5000 である。
観察 5.3:★ ティック足・出来高足・レンジ足はちょうど 0.5000 である。 積み上げた量を二倍にするだけなので、定義から半分になる。
観察 5.4:★ 時計で刻む足だけ 0.5013 と 0.5056 で、わずかに半分を超える。 ティックの無い枠に足を作らないので、空いた枠のぶんだけずれるからだと読めるが、本稿は機序を測っていない。
6. 「時計は誰も動かなくても進む」は、実装では成り立たない
計算 6.1 時計で刻む足の中身(四銘柄の中央)
| 足種 | 一本の時間の中央(秒) | 時間の CV |
|---|---|---|
| T 一分足 | 57.5 | 0.1687 |
| H 一時間足 | 3599.0 | 0.0092 |
観察 6.2:★★ 予言④は当たった。時計で刻んだ足でも、時間の変動係数は 0 にならない。
観察 6.3:★★ 一分足の一本の時間の中央は 57.5 秒であって、60 秒ではない。 ティックの無い枠に足を作らないので、誰も動かない時間は飛ばされるからである。
観察 6.4:★ 一時間足は 3599.0 秒・変動係数 0.0092 で、一分足よりずっと 0 に近い。 一本が長いほど、飛ばされる枠の割合が小さくなるからである。
観察 6.5:★ つまり「座標時間は外から貼った目盛りで、誰も動かなくても進む」という理屈は、実装では成り立たない。 この規約が答えを動かすことは [F049] で測ってある。
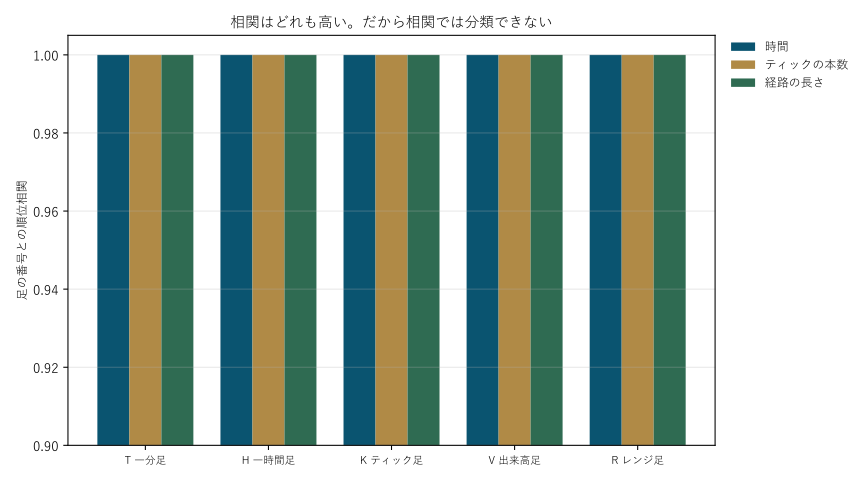
図2:横が足種、縦が足の番号との順位相関。三つの物差しを並べてあり、縦軸は 1 の近くに拡大してある。
7. 基準線と限界
計算 7.1 値動きだけを合成乱数に差し替える(四銘柄の中央)
| 足種 | 実測の最小 CV | 合成乱数の最小 CV | 実測の相関の幅 | 合成乱数の相関の幅 |
|---|---|---|---|---|
| T 一分足 | 0.1687 | 0.1687 | 0.0000 | 0.0000 |
| H 一時間足 | 0.0092 | 0.0092 | 0.0000 | 0.0000 |
| K ティック足 | 0.0000 | 0.0000 | 0.0000 | 0.0000 |
| V 出来高足 | 0.0000 | 0.0000 | 0.0000 | 0.0000 |
| R レンジ足 | 0.0011 | 0.0002 | 0.0000 | 0.0000 |
観察 7.2:予言⑤は当たった。 ★ 合成乱数でも、最小の変動係数は 0.0000 から 0.1687 で実測と同じである。
観察 7.3:★★ つまり分類は市場の性質ではなく、足の作り方の性質である。 値動きを乱数に差し替えても、どの足がどの時計かは変わらない。
観察 7.4:★ 時計で刻む足の 0.1687 と 0.0092 は、実測と合成乱数で完全に一致する。 時刻とティックの並びを実測のまま置いているからで、これも検算である。
観察 7.5:★ この基準線が何についてゼロなのかは [F033] で測ってある。
限界
- ⚠️ 足種を五つに固定している。 練行足・絶対座標グリッドは入れていない。
- 五つのうち二つは定義から同じである。 ティック足と出来高足で、それは [F053] で測ってある。
- 刻み幅を一通りに決めている。 N と S である。
- 物差しを三つに固定している。 ほかの物差しなら別の分類になりうる。
- ティックの無い枠に足を作らない規約に依っている。
- 時計で刻む足の比が半分をわずかに超える機序を測っていない。
- 四銘柄・六年である。 他の市場、他の期間について述べるものではない。
結び
足を作るとは、何かを一本あたり一定に保つことである。では、ある足種が何を一定にしたのかは、どうやって決まるのか。
★★ 一本あたり増分の変動係数を三つの物差しで測れば決まる。 五つの足種すべてで、宣言どおりの物差しがいちばん小さくなった(5 / 5)。 時計で刻む足は時間の 0.0092、ティックで刻む足はティックの 0.0000、経路で刻む足は経路の 0.0011 である。
★ 表は対角に並ぶ。 次に小さい値との差も、一時間足で 75.31 倍、レンジ足で 212.20 倍とはっきりしている。
★★ ところが順位相関では分類できない。 五つの足種とも、三つの物差しすべてと 1.0000 の相関を持ち、最大 − 最小は 0.0000 である。三つの物差しはどれも単調に増えるので、足の番号と必ず 1.0000 で相関するからである。
★★ だから使えるのは相関ではない。 相関は「一緒に増えるか」しか見ておらず、「一本あたり同じだけ増えるか」を見ていない。
★ 刻み幅を倍にすると、本数はちょうど半分になる(0.5000 から 0.5056)。積み上げた量を二倍にするだけだからである。
★★ そして「時計は誰も動かなくても進む」は、実装では成り立たない。 一分足の一本の時間の中央は 57.5 秒であって 60 秒ではなく、変動係数も 0.1687 ある。ティックの無い枠に足を作らないので、誰も動かない時間は飛ばされる。
★ 合成乱数でも分類は変わらない(最小の変動係数 0.0000 から 0.1687)。分類は市場の性質ではなく、足の作り方の性質である。
だから足種を論じるときに書くべきなのは、名前でも相関でもない。 ★ 一本あたり増分の変動係数を、三つの物差しすべてについて書くことである。 そうすれば、その足がどの時計なのかは一行で決まる。
データと再現
| データ | 為替は Dukascopy 由来のティック(2019 年以降はミリ秒・bid・ask まで一致することを確認済み)。金は Dukascopy |
| 期間 | 2019–2024(六年) |
| 銘柄 | USDJPY・EURUSD・GBPUSD・XAUUSD |
| T 一分足 | 一分ごと |
| H 一時間足 | 一時間ごと |
| K ティック足 | N ティックごと。N = 総ティック数 ÷ 一時間足の本数 |
| V 出来高足 | 出来高の合計が N になるごと(出来高 = ティックの本数) |
| R レンジ足 | 経路の長さの合計が S になるごと。S は K の一本あたりの中央 |
| 物差し | 時間(秒)/ ティックの本数 / 経路の長さ(pips) |
| 一定さ | 一本あたり増分の変動係数(標準偏差 ÷ 平均) |
| 相関 | 足の番号と、物差しの積み上げの順位相関 |
| 倍 | 刻み幅を 2 倍にしたときの本数の比 |
| 基準線 | ティックまで合成乱数(3 系列)。時刻は実測のまま置く |
| 検算 | 検算/F054.py(--zu で図も書き出す)。本文の数字はすべて 検算/F054_output.txt から取っている |
| 図 | 図/F054_zu1・図/F054_zu2(png・svg・英語版) |
| 乱数の種 | 固定。再実行しても同じ値が出る |
| 土台の検査 | _ツール/audit_bars.py(足の先読み・夏時間・日の区切り)。記録は _土台の検査.txt |
参考文献
- 山岸勇輝 (2026). 練行足は、別の時計である [F017]. Zenodo. 10.5281/zenodo.22891823
- 山岸勇輝 (2026). 合成乱数には、ボラティリティの群れが無い [F033]. Zenodo. 10.5281/zenodo.22893674
- 山岸勇輝 (2026). ティックの無い枠に足を作ると、値は動かないのに数えた回数が動く [F049]. Zenodo. 10.5281/zenodo.22897116
- 山岸勇輝 (2026). 為替の「出来高足」は、ティック足と恒等的に同じものである [F053]. Zenodo. 10.5281/zenodo.22898174
作成にあたって:本稿の着想と内容は、著者自身の考察に基づくものです。文章の構成整理や英訳、数式の確認には AI(大規模言語モデル)の助力を得ました。最終的な内容の解釈や誤りがあれば、それらはすべて著者の責に帰します。お気づきの点があれば、ご教示いただければ幸いです。
書誌
山岸勇輝(2026)「足種は、三つの物差しのどれに対して一定かで分かれる」[F054]. Zenodo.
DOI: 10.5281/zenodo.22898240
日付の証拠(OpenTimestamps):日本語版の .ots・英語版の .ots・SHA256SUMS
予備の置き場所(ミラー。中身は上と同じです):PDF 日本語・PDF English・SHA256SUMS
住所:https://www.yamagishiyuuki.com/yoi/F054・DOI 10.5281/zenodo.22898240・CC BY 4.0・プレプリント(査読を経ていません)・ORCID 0009-0006-8587-3450
引用するとき
山岸勇輝 (2026). 足種は、三つの物差しのどれに対して一定かで分かれる [F054]. YOI: https://www.yamagishiyuuki.com/yoi/F054 ・ DOI: 10.5281/zenodo.22898240
Yamagishi, Y. (2026). Bar Types Are Separated by Which of Three Rulers They Hold Constant [F054]. YOI: https://www.yamagishiyuuki.com/yoi/F054; DOI: 10.5281/zenodo.22898240
@misc{yamagishi2026yoiF054,
  author = {Yamagishi, Yuuki},
  title = {Bar Types Are Separated by Which of Three Rulers They Hold Constant},
  year = {2026},
  howpublished = {YOI: https://www.yamagishiyuuki.com/yoi/F054},
  doi = {10.5281/zenodo.22898240},
  note = {Preprint}
}
指紋(SHA-256)と確かめ方
0f19093d7d88618a3aa2f7bdcb506f459aec26cee3445c3aae40f72d0ebf88fa yamagishi_F054__20260922_jp.pdf207f8c3b31762de1a5db2bf245af964b2ae626fcc3b1f57d2f4995911396a3e7 yamagishi_F054__20260922_en.pdfPDF と .ots を同じ場所に保存し、opentimestamps.org に .ots、続けて PDF を落とすと、記録された日時が表示されます。PDF が 1 バイトでも変わっていれば通りません。